Konenäkö on yksi teollisuusautomaation nopeimmin kehittyvistä teknologia-alueista. Siinä missä perinteiset anturit mittaavat yksittäistä fysikaalista suuretta, konenäköjärjestelmä tuottaa kuvadataa ja analysoi sitä reaaliajassa, mahdollistaen tarkastukset, tunnistukset ja mittaukset, jotka olisivat muutoin mahdottomia toteuttaa automaattisesti. Teollisuudessa machine vision on vakiintunut osaksi laadunvalvontaa, robotiikkaa ja tuotannon seurantaa niin prosessiteollisuudessa kuin koneautomaatiossa.
Tässä artikkelissa käymme läpi, mitä konenäkö tarkoittaa käytännössä, miten konenäköjärjestelmä rakentuu ja milloin se on oikea valinta perinteisen anturitekniikan rinnalle tai sijaan.
Konenäön rooli modernissa teollisuusautomaatiossa
Konenäkö teollisuudessa tarkoittaa kameran tai kameraverkoston sekä kuvankäsittelyohjelmiston yhdistelmää, joka havainnoi ja tulkitsee kohteiden visuaalisia ominaisuuksia ilman ihmisen väliintuloa. Teknologia mahdollistaa sellaisten yksityiskohtien havaitsemisen, jotka jäisivät silmämääräisessä tarkastuksessa huomaamatta tai joiden tarkastaminen manuaalisesti olisi liian hidasta tuotantolinjan tahtiin nähden.
Automaation näkökulmasta konenäkö on keskeinen väline tuotannon laadun varmistamisessa ja prosessien optimoinnissa. Se tuottaa mitattavaa dataa, jota voidaan hyödyntää paitsi yksittäisten virheiden havaitsemisessa myös tuotantoprosessin pitkäaikaisessa kehittämisessä. Konenäön merkitys kasvaa erityisesti silloin, kun tuotantomäärät ovat suuria, toleranssit tiukkoja tai tuotteet vaihtelevat tiheästi.
Miten konenäköjärjestelmä toimii käytännössä
Konenäköjärjestelmä koostuu useista toisiinsa liittyvistä komponenteista. Yksinkertaisimmillaan se voi olla kompakti konenäköanturi, joka toimii itsenäisesti ilman ulkoista tietokonetta. Laajempi ratkaisu puolestaan sisältää useita kameroita, erillisen keskusyksikön, vaihdettavat objektiivit, kohteeseen räätälöidyn valaistuksen ja analyysiohjelmiston.
Valaistus osana järjestelmää
Valaistus on usein aliarvostettu mutta kriittinen osa konenäköratkaisua. Oikeanlaisella valaistuksella voidaan korostaa pinnan muotoja, reunoja, värejä tai merkintöjä tavalla, joka tekee kuva-analyysistä luotettavampaa. Teollisuusvalaisimet voivat tuottaa valkoista, punaista, vihreää tai sinistä näkyvää valoa sekä infrapuna- tai ultraviolettivaloa kohteen ja tarkastustarpeen mukaan. Taustavalaistus soveltuu reunojen ja muotojen korostamiseen, epäsuora valaistus pintavirheiden havaitsemiseen ja kohdistettu valo painettujen merkintöjen lukemiseen.
Kamera, optiikka ja prosessointi
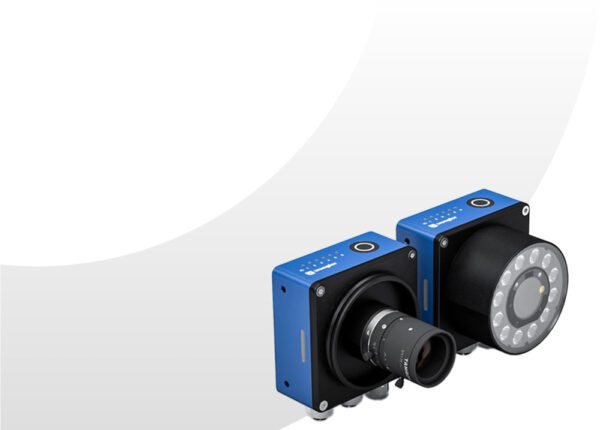
Kameran resoluutio, kennotekniikka ja käytettävä objektiivi määrittävät, kuinka tarkkoja yksityiskohtia järjestelmä pystyy havaitsemaan. Älykkäät kamerat, kuten Wenglor B60-sarjan yksiköt, sisältävät moniydinsuorittimen ja tekoälykiihdyttimen, jolloin kuvan käsittely ja analyysi tapahtuvat suoraan kamerassa ilman erillistä tietokonetta. Tämä yksinkertaistaa järjestelmäarkkitehtuuria ja nopeuttaa käyttöönottoa. Sopiva kamera, optiikka ja valaistus valitaan aina tarkastettavan kohteen, työskentelyetäisyyden, vaaditun tarkkuuden ja käyttöympäristön perusteella.
Konenäköjärjestelmä voi myös hyödyntää 2D- tai 3D-laserantureita, jotka mittaavat kappaleiden profiileja, muotoja ja pintoja kosketuksettomasti. Profiililaserit soveltuvat erityisesti ahtaisiin asennuspaikkoihin ja robottisovelluksiin, joissa tarvitaan tarkkaa geometristä tietoa kohteesta reaaliajassa.
Konenäkö vai perinteinen anturitekniikka, milloin kumpikin toimii
Perinteiset anturit, kuten induktiiviset, kapasitiiviset tai valoverhoanturit, ovat edelleen ylivoimaisia yksinkertaisissa tunnistustehtävissä: kappaleen läsnäolon havaitseminen, etäisyyden mittaus tai raja-arvojen valvonta onnistuu niillä luotettavasti, nopeasti ja kustannustehokkaasti. Kun tarkastustehtävä on selkeästi määritelty eikä vaadi visuaalista tulkintaa, perinteinen anturiratkaisu on usein paras valinta.
Konenäkö astuu kuvaan silloin, kun tarkastustehtävä edellyttää visuaalista arviointia tai useamman ominaisuuden samanaikaista tarkastelua. Tyypillisiä tilanteita ovat valmistusvirheiden ja pinnan poikkeamien havaitseminen, värien ja sävyjen vertaaminen, tekstien ja koodien lukeminen sekä kappaleen muodon tai asennon määrittäminen. Näissä tehtävissä yksittäinen perinteinen anturi ei riitä, mutta konenäköjärjestelmä hoitaa ne yhdellä laitteella.
Käytännössä konenäkö ja perinteiset anturit täydentävät toisiaan. Tuotantolinjalla voi olla induktiivisia antureita kappaleiden paikantamiseen ja konenäköjärjestelmä laadun visuaaliseen tarkastamiseen. Oikea yhdistelmä riippuu aina sovelluksen vaatimuksista.
Keskeiset sovellusalueet prosessi- ja koneautomaatiossa
Konenäön sovellusalueet teollisuudessa ovat laajat. Koneautomaatiossa tyypillisiä käyttökohteita ovat tuotteiden tunnistaminen ja lajittelu, asennusvirheiden havaitseminen, robottien ohjaaminen sekä kappaleiden poiminta ja paikantaminen. Konenäköanturi voi korvata useita erillisiä antureita automatisoimalla tarkastuksia, joita muuten tehtäisiin silmämääräisesti tai manuaalisesti.
Prosessiteollisuudessa konenäköä hyödynnetään muun muassa pakkauslinjoilla etiketin ja merkintöjen tarkastamiseen, tuotteiden jäljitettävyyden varmistamiseen sarjanumeroiden ja päiväysmerkintöjen avulla sekä materiaalien pinnan laadun valvontaan. OCR-pohjaiset lukijat, kuten Wenglor WeQube OCR, mahdollistavat tekstintunnistuksen suoraan tuotantolinjalla ja parantavat jäljitettävyyttä ilman manuaalista kirjausta.
Robottisoluissa 3D-laseranturit tarjoavat tarkan geometrisen tiedon kappaleen sijainnista ja muodosta, mikä mahdollistaa joustavan robottiohjauksen myös silloin, kun kappaleet vaihtelevat tai niiden asento ei ole täsmälleen ennalta määritetty. Tämä on keskeinen ominaisuus modernissa, joustavia tuotantoeriä käsittelevässä valmistuksessa.
Mitä konenäköratkaisun käyttöönotto edellyttää
Konenäköratkaisun onnistunut käyttöönotto lähtee liikkeelle tarkastustehtävän huolellisesta määrittelystä. On tärkeää selvittää, mitä tarkalleen halutaan tarkastaa, millä tarkkuudella, kuinka nopeasti ja millaisissa olosuhteissa. Nämä tekijät ohjaavat kameran, optiikan, valaistuksen ja ohjelmiston valintaa. Väärä valaistus tai sopimaton resoluutio voi tehdä muuten hyvästä järjestelmästä epäluotettavan.
Järjestelmän integrointi tuotantolinjan logiikkaan edellyttää myös selkeää suunnittelua. Modernit älykkäät kamerat tukevat yleisiä teollisuusväyliä, kuten PROFINETiä, EtherNet/IP:tä ja EtherCATia, mikä helpottaa liittämistä olemassa olevaan automaatiojärjestelmään. Parametrointi onnistuu usein ilman ohjelmointiosaamista, mutta vaativammissa sovelluksissa, kuten tekoälymalleja hyödyntävissä ratkaisuissa, tarvitaan syvempää teknistä asiantuntemusta.
Meillä Sensorolalla olemme mukana konenäköratkaisun valinnassa projektin alkuvaiheesta lähtien. Kartoitamme sovelluksen vaatimukset, ehdotamme sopivimmat komponentit ja varmistamme, että valittu ratkaisu toimii luotettavasti myös tuotanto-olosuhteissa. Tutustu oikean anturin valintaan tai katso lisää koneautomaation antureista. Jos sinulla on jo mielessä sovellus tai tarve, ota yhteyttä ja katsotaan yhdessä sopiva ratkaisu.