Kohteen tunnistaminen on yksi teollisuusautomaation keskeisimmistä tehtävistä. Tuotantolinjalla liikkuu jatkuvasti erilaisia kappaleita, pakkauksia ja komponentteja, joiden tunnistaminen, laskeminen tai laadun tarkastaminen on tehtävä nopeasti ja luotettavasti. Optinen anturi on tähän tarkoitukseen kehitetty työkalu, mutta termi kattaa laajan joukon erilaisia teknologioita. Oikea valinta riippuu sovelluksesta, kohteesta ja ympäristöstä. Tässä artikkelissa käydään läpi, miten optinen tunnistusanturi toimii, mitkä tekijät ohjaavat anturin valintaa ja millaisia haasteita tunnistuksessa tyypillisesti kohdataan.
Optisten anturien toimintaperiaatteet kohteen tunnistuksessa
Optinen anturi havaitsee kohteen valon avulla. Perusperiaate on yksinkertainen: anturi lähettää valonsäteen ja mittaa, mitä sille tapahtuu, kun kohde tulee mittausalueelle. Käytännössä teknologiat kuitenkin vaihtelevat merkittävästi, ja eri toimintaperiaatteet soveltuvat erilaisiin tilanteisiin.
Valosähköinen anturi ja sen variantit
Perinteinen valosähköinen anturi toimii joko läpivalaisuna, heijastavana tai diffuusina mallina. Läpivalaisumallissa lähettimen ja vastaanottimen välinen säde katkeaa, kun kohde kulkee niiden välitse. Heijastava malli käyttää heijastinta, ja diffuusi malli tunnistaa kohteen suoraan heijastuvan valon perusteella. Nämä ratkaisut sopivat hyvin yksinkertaiseen paikallaolon tunnistukseen, mutta ne eivät kerro kohteen muodosta, koosta tai laadusta juuri mitään.
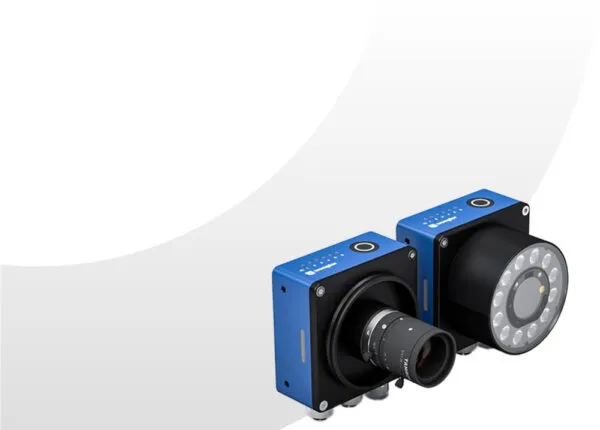
Kun tunnistustarve kasvaa, siirrytään kuvapohjaisiin ratkaisuihin. Konenäköantureiksi tai älykameroiksi kutsutut laitteet analysoivat kokonaisia kuvia, eivät pelkästään valon läsnäoloa tai poissaoloa. Tällöin samalla anturilla voidaan tarkastaa kappaleen muoto, mitata sen mitat, lukea painettuja merkintöjä tai vertailla tuotetta ennalta määritettyyn referenssikuvaan.
2D- ja 3D-laseranturit profiilien mittaukseen
Laseranturit muodostavat oman teknologiaryhmänsä. Profiililaserit, kuten Wenglor weCat3D -sarjan anturit, mittaavat kohteen muotoa ja pintaprofiilia kosketuksettomasti. Ne projisoivat laserviivan kohteeseen ja laskevat, miten viiva muuttuu kohteen pinnanmuotojen mukaan. Tuloksena on 2D- tai 3D-profiili, joka kertoo kappaleen korkeuden, muodon ja pinnan vaihtelut tarkasti. Tämä tekee laserantureista erityisen hyödyllisiä laadunvalvonnassa, jossa visuaalinen tarkastus ei riitä.
OCR-lukijat, kuten Wenglor WeQube OCR, puolestaan käyttävät optista tekstintunnistusta kirjainten, numeroiden ja symbolien lukemiseen tuotteiden pinnoilta. Tämä on keskeinen työkalu jäljitettävyyden varmistamisessa, kun sarjanumerot, päivämäärät tai eränumerot on tarkistettava automaattisesti.
Mitkä tekijät ratkaisevat sopivan anturityypin valinnan?
Anturin valinta ei perustu pelkästään teknisiin ominaisuuksiin. Sovelluksen kokonaisvaatimukset määräävät, millainen ratkaisu on sekä toimiva että kustannustehokas. Väärä valinta voi tarkoittaa joko liian yksinkertaista anturia, joka ei suoriudu tehtävästä, tai yliampuvaa ratkaisua, joka nostaa kustannuksia tarpeettomasti.
Tunnistuksen vaatimustaso
Ensimmäinen kysymys on, mitä anturilta oikeastaan vaaditaan. Riittääkö tieto siitä, onko kohde paikalla vai ei? Vai tarvitaanko tietoa kohteen sijainnista, asennosta, muodosta tai laadusta? Yksinkertaiseen paikallaolon tarkastukseen riittää usein diffuusi optinen anturi tai valosähköinen tunnistin. Kun tarvitaan muodon tarkastusta, mittatarkkuutta tai tekstin lukemista, siirrytään kuvapohjaisiin ratkaisuihin.
Työskentely-ympäristö ja asennusolosuhteet
Ympäristö asettaa omat vaatimuksensa. Pölyinen, kostea tai kemikaaleille altistuva ympäristö edellyttää riittävää suojausluokkaa. Ahtaat asennuspaikat, kuten robottisolut tai tiheästi pakatut tuotantolinjat, suosivat kompakteja antureita. Wenglor weCat3D MLSL1 -sarjan laseranturit on suunniteltu juuri tähän tarkoitukseen: ne ovat kevyitä ja pienikokoisia, mutta silti suojausluokaltaan IP67-tasoisia.
Kohteen ominaisuudet ja valaistus
Kohteen materiaali, väri, kiilto ja muoto vaikuttavat suoraan siihen, millainen anturi ja valaistus soveltuvat. Kiiltävät tai läpikuultavat pinnat voivat aiheuttaa heijastuksia, jotka häiritsevät mittausta. Matta tai tumma pinta heijastaa valoa eri tavalla kuin vaalea tai metallinen pinta. Oikeanlainen valaistus, esimerkiksi taustavalaistus reunojen korostamiseen tai rengasvalaisin pinnan tasaisen valaisemiseen, on usein yhtä tärkeä kuin itse anturi. Ilman sopivaa valaistusta jopa laadukas kamera-anturi tuottaa epäluotettavia tuloksia.
Työskentelyetäisyys on myös kriittinen tekijä. Jokainen anturityyppi on suunniteltu tietylle etäisyysalueelle, ja valittavan mallin on katettava sovelluksen vaatima mittausalue riittävällä tarkkuudella. Tarkkoja suoritusarvoja ei voi yleistää koko tuoteryhmälle, sillä ne vaihtelevat mallin ja sovelluksen mukaan.
Yleisimmät haasteet optisessa kohteen tunnistuksessa
Vaikka optinen tunnistus on kypsä ja luotettava teknologia, käytännön sovelluksissa törmätään toistuvasti tiettyihin haasteisiin. Niiden tunnistaminen etukäteen auttaa välttämään kalliit suunnitteluvirheet.
Vaihtelevat olosuhteet ja kohteiden monimuotoisuus
Tuotantolinja ei aina pyöri vakio-olosuhteissa. Kohteen etäisyys kameraan voi vaihdella, valaistus voi muuttua, tai tuotevalikoima voi sisältää erikokoisia ja -värisiä kappaleita. Kiinteällä tarkennuksella varustettu kamera-anturi saattaa menettää tarkkuutensa, kun etäisyys vaihtelee. Automaattitarkennus, kuten Wenglor weQubeVision -anturissa, ratkaisee tämän ongelman mukautumalla automaattisesti vaihteleviin kohde-etäisyyksiin.
Monimutkainen tunnistus yksinkertaisella anturilla
Perinteinen optinen anturi tunnistaa kohteen läsnäolon, mutta ei pysty erottamaan oikeaa komponenttia väärästä, havaitsemaan asennusvirhettä tai tarkastamaan painetun merkinnän oikeellisuutta. Näissä tilanteissa tarvitaan kuvapohjainen ratkaisu. Wenglor WeQube Smart on esimerkki kompaktista konenäköanturista, joka automatisoi tarkastuksia, joita muutoin tehtäisiin silmämääräisesti tai usealla erillisellä anturilla.
Integraatio ja parametrointi
Uuden anturin käyttöönotto voi hidastua, jos laitteen parametrointi vaatii erikoisosaamista tai erillistä ohjelmistoa. Modernit älykamerat, kuten B60-sarjan laitteet, on suunniteltu siten, että perusasetukset voidaan tehdä ilman ohjelmointitaitoja. Silti monimutkaisemmissa sovelluksissa, kuten tekoälymalleja hyödyntävässä kuvantunnistuksessa, tarvitaan syvempää teknistä osaamista sekä asennusvaiheessa että järjestelmän kehittyessä.
Asiantunteva anturin valinta säästää aikaa ja kustannuksia
Oikein valittu optinen anturi toimii vuosia luotettavasti ja vähentää manuaalisen tarkastuksen tarvetta. Väärin valittu anturi puolestaan aiheuttaa virheellisiä hälytyksiä, tuotantokatkoja tai laadunvalvonnan aukkoja, joiden korjaaminen jälkikäteen on aina kalliimpaa kuin huolellinen ennakkosuunnittelu.
Anturin valinta on parhaimmillaan prosessi, jossa käydään läpi sovelluksen todelliset vaatimukset, arvioidaan useita vaihtoehtoisia teknologioita ja otetaan huomioon asennusympäristö, kohteen ominaisuudet ja integraatiotarpeet. Me Sensorolalla olemme mukana tässä prosessissa asiakkaan tuotekehitysprojektin alusta aina käyttöönottoon asti. Kokemuksemme kattaa koneautomaation, liikkuvat työkoneet ja prosessiteollisuuden, ja edustamamme valmistajat, kuten Wenglor, kuuluvat alan kärkeen.
Hyvä lähtökohta on aina kartoittaa ensin, mitä tunnistukselta todella vaaditaan, ja vasta sen jälkeen etsiä teknologiaa, joka täyttää nämä vaatimukset kustannustehokkaasti. Oikea anturivalinta ei tarkoita välttämättä kalleinta tai teknisesti kehittyneintä ratkaisua, vaan sovellukseen parhaiten sopivaa. Tähän arviointiin tarvitaan sekä anturiteknologian tuntemusta että käytännön kokemusta erilaisista teollisuussovelluksista.
Jos olet epävarma, mikä optinen anturi sopii parhaiten omaan kohteeseesi, autamme mielellämme kartoittamaan tarpeen ja löytämään sopivimman ratkaisun. Ota yhteyttä asiantuntijoihimme ja kerro sovelluksestasi, niin selvitetään yhdessä paras vaihtoehto.