Konenäön käyttöönotto tehtaassa on yksi teollisuusautomaation haastavimmista projekteista. Kyse ei ole pelkästään kameran asentamisesta tuotantolinjalle, vaan monivaiheisesta prosessista, jossa tekniikka, ympäristö ja sovelluksen vaatimukset on sovitettava yhteen täsmällisesti. Teollisuuden konenäkö on kasvanut merkittäväksi osaksi laadunvalvontaa, robotiikkaa ja tuotannon seurantaa, mutta käyttöönottoprojektit kaatuvat yllättävän usein samoihin sudenkuoppiin. Tässä artikkelissa käymme läpi, mitä onnistunut konenäköprojekti vaatii, mistä haasteet tyypillisesti syntyvät ja miten ne voidaan välttää.
Miksi konenäön käyttöönotto epäonnistuu niin usein?
Konenäkö teollisuudessa epäonnistuu harvoin itse teknologian takia. Yleisimmät syyt löytyvät projektin suunnitteluvaiheesta: vaatimuksia ei ole määritelty riittävän tarkasti, olosuhteiden vaikutuksia ei ole arvioitu realistisesti tai järjestelmää yritetään sovittaa tehtävään, johon se ei alun perin sovellu. Kun tarkastettavan kohteen ominaisuudet, kuten koko, materiaali, kiilto tai väri, jäävät kartoittamatta, koko järjestelmä rakennetaan hataralle pohjalle.
Toinen merkittävä ongelma on se, että konenäköprojekti käynnistetään liian myöhään suhteessa tuotantolinjan muuhun suunnitteluun. Kamera-anturin asennuspaikka, valaistusratkaisut ja liitännät tulisi huomioida jo tuotantolinjan layoutia suunniteltaessa. Jälkikäteen tehty integrointi johtaa kompromisseihin, jotka heikentävät järjestelmän suorituskykyä ja luotettavuutta. Myös epärealistiset odotukset järjestelmän nopeudesta tai tarkkuudesta ilman kunnollista esiselvitystä aiheuttavat pettymyksiä.
Kolmas yleinen syy epäonnistumiseen on valaistuksen aliarviointi. Oikea valaistus ei ole lisävaruste, vaan järjestelmän toiminnan edellytys. Ilman sovellukseen sopivaa valaistusratkaisua jopa laadukas kamera-anturi tuottaa epäluotettavia tuloksia.
Konenäköjärjestelmän rakenne ja kriittiset komponentit
Yksittäinen konenäköanturi ja laaja konenäköjärjestelmä ovat kaksi eri asiaa, vaikka niitä käytetään usein synonyymeinä. Kompakti konenäköanturi on itsenäisesti toimiva laite, joka soveltuu hyvin yksinkertaisempiin tunnistus- ja tarkastustehtäviin. Laajempi konenäköjärjestelmä voi koostua useista kameroista, erillisestä keskusyksiköstä, objektiiveista, valaistuksesta ja ohjelmistosta, jolloin se pystyy tarkastelemaan kohdetta useasta suunnasta samanaikaisesti.
Kamera ja optiikka
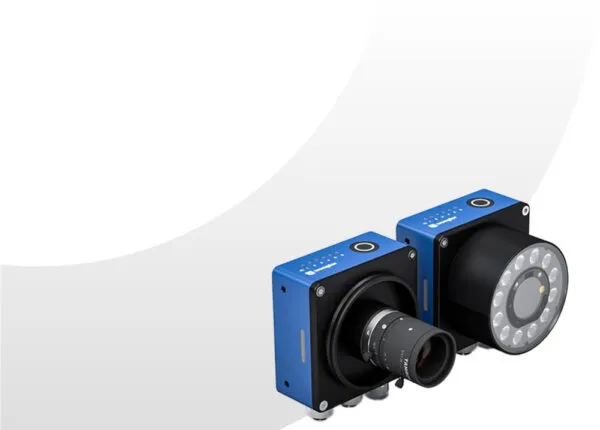
Kameran resoluutio, kennovaihtoehdot ja optiikka määrittävät sen, miten tarkasti ja millä etäisyydellä kohde voidaan tarkastaa. Esimerkiksi B60-sarjan älykamerat yhdistävät kompaktin rakenteen tehokkaaseen laskentakapasiteettiin, neliydinsuorittimeen ja tekoälykiihdyttimeen, minkä ansiosta kuvankäsittely tapahtuu itse laitteessa ilman erillistä tietokonetta. Auto Focus -mallit soveltuvat kohteisiin, joissa etäisyys kameran ja tarkastettavan tuotteen välillä vaihtelee, kun taas C-Mount-mallit mahdollistavat erilaisten objektiivien käytön erityistä tarkkuutta vaativissa sovelluksissa.
Valaistus
Valaistus on usein ratkaiseva tekijä järjestelmän toimintavarmuuden kannalta. Eri valaistustekniikat, kuten taustavalaistus, epäsuora valaistus, rengasvalaisimet tai kohdistettu valaistus, tuovat esiin eri asioita: reunoja, pintavirheitä, värejä tai painettuja merkintöjä. Valkoinen, punainen, vihreä, sininen, infrapuna- tai ultraviolettivalo valitaan aina sovelluksen ja tarkastettavan materiaalin mukaan.
Laseranturit 2D/3D-mittaukseen
Kun tarvitaan tarkkaa profiilin, muodon tai korkeuden mittausta, 2D/3D-laseranturit täydentävät konenäköjärjestelmää. Profiililaserilla voidaan mitata kappaleiden pintaprofiileja kosketuksettomasti myös ahtaissa asennustiloissa ja robottisovelluksissa, joissa tilaa on rajallisesti.
Käyttöönoton vaiheet: esiselvityksestä tuotantoon
Onnistunut konenäön käyttöönotto etenee vaiheistettuna prosessina, jossa jokainen vaihe rakentuu edellisen päälle. Hätiköity eteneminen johtaa väistämättä ongelmiin myöhemmissä vaiheissa.
Esiselvitys ja vaatimusmäärittely
Projekti alkaa tarkastettavan kohteen ja sovelluksen huolellisella analyysillä. Mitä tarkalleen halutaan mitata tai tunnistaa? Mikä on vaadittu tarkkuus? Kuinka nopeasti linja liikkuu? Nämä kysymykset määrittävät kameran, optiikan ja valaistuksen valintaperusteet. Tässä vaiheessa on myös tärkeää selvittää, onko kyseessä yksinkertainen paikallaolon tarkastus, mittatarkastus, OCR-tekstintunnistus vai vaativampi tekoälypohjainen kuvantunnistus.
Laitteiston valinta ja testaus
Vaatimusmäärittelyn pohjalta valitaan sopiva kamera-anturi, optiikka ja valaistus. Tässä vaiheessa on viisasta testata järjestelmää todellisilla näytekappaleilla ennen lopullista hankintapäätöstä. Testaus paljastaa mahdolliset puutteet valaistuksessa tai kameran asetuksissa ennen kuin ne aiheuttavat ongelmia tuotannossa.
Integrointi ja käyttöönotto
Järjestelmä integroidaan tuotantolinjaan ja sen liitännät, kuten PROFINET, EtherNet/IP tai EtherCAT, konfiguroidaan. Parametrointi on monissa nykyisissä konenäköantureissa mahdollista ilman ohjelmointitaitoja, mikä nopeuttaa käyttöönottoa. Kun järjestelmä on asennettu, se opetetaan tunnistamaan hyväksyttävät ja hylättävät kappaleet referenssikuvien avulla.
Tuotantoseuranta ja hienosäätö
Käyttöönotto ei pääty, kun järjestelmä alkaa toimia. Ensimmäisten tuotantoviikkojen aikana seurataan hälytysasteita, virheellisiä hylkäyksiä ja mahdollisia tunnistusvirheitä. Hienosäätö tässä vaiheessa varmistaa, että järjestelmä toimii luotettavasti myös tuotanto-olosuhteiden vaihdellessa.
Tehtaan olosuhteet konenäön suurimpana haasteena
Tehtaan ympäristö on konenäölle vaativa. Valaistus vaihtelee vuorokauden- ja vuodenajan mukaan, pöly ja kosteus kerääntyvät linsseille, tärinä aiheuttaa kuvan epätarkkuutta ja tuotantolinjojen nopeudet vaihtelevat. Nämä tekijät voivat yhdessä tai erikseen heikentää järjestelmän suorituskykyä merkittävästi.
Ympäristön hallinnassa korostuvat laitteiden suojausluokat. IP67-luokiteltu kamera-anturi tai laseranturi kestää pölyä ja vesiroiskeita, mutta se ei yksin riitä, jos valaistus ei ole suojattu samalla tasolla. Tärinälle alttiissa ympäristöissä kiinnitysmenetelmät ja asennuspaikka on suunniteltava huolellisesti, jotta kamera pysyy kohdistettuna oikein. Lämpötilavaihtelut puolestaan voivat vaikuttaa sekä optiikan toimintaan että kameran elektroniikkaan, minkä vuoksi käyttölämpötilarajat on aina tarkistettava sovelluksen mukaan.
Kiiltävät ja heijastavat pinnat ovat oma haasteensa. Metalliset tai lakatut pinnat voivat aiheuttaa häiritseviä heijastuksia, jotka vääristävät kuvaa. Tähän voidaan vastata valitsemalla oikea valaistustekniikka, kuten epäsuora tai polarisoitu valo, tai käyttämällä sinilaseria punaisen sijaan tietyissä laserantureissa.
Asiantuntijan rooli onnistuneessa konenäköprojektissa
Konenäköprojekti on harvoin täysin standardituote, joka voidaan valita hinnastosta suoraan. Jokainen sovellus on erilainen, ja onnistunut lopputulos edellyttää teknistä ymmärrystä sekä sovelluksesta että käytettävissä olevista ratkaisuista. Asiantuntija-apu on arvokkaimmillaan projektin alkuvaiheessa, kun vaatimukset määritellään ja oikea laitekokoonpano valitaan.
Meillä Sensorolalla asiantuntijamme ovat mukana konenäköprojekteissa tuotekehityksen alusta tuotantoon asti. Autamme kartoittamaan sovelluksen vaatimukset, valitsemaan sopivan kamera-anturin, optiikan ja valaistuksen sekä varmistamaan, että järjestelmä toimii luotettavasti tehtaan todellisissa olosuhteissa. Tutustu Wenglorin konenäköratkaisuihin.
Hyvä asiantuntija ei ainoastaan suosittele laitteistoa, vaan auttaa myös arvioimaan, onko konenäkö ylipäätään oikea ratkaisu kyseiseen sovellukseen vai kannattaisiko harkita muuta anturityyppiä. Tämä rehellisyys projektin alkuvaiheessa säästää aikaa ja resursseja myöhemmin. Jos konenäön käyttöönotto on ajankohtainen teillä, ota yhteyttä asiantuntijoihimme, niin katsotaan yhdessä teille sopiva ratkaisu.
Aiheeseen liittyvät artikkelit
- Millainen optinen anturi sopii kohteen tunnistamiseen?
- Voiko ennakoiva huolto kunnossapito pidentää koneiden elinikää?
- Mihin älykkäitä antureita käytetään teollisuudessa?
- Älykkäät anturit koneautomaatioon luotettavalta kumppanilta vuodesta 1994
- Miten paineantureita käytetään liikkuvien työkoneiden turvallisuudessa?