Optinen anturi on koneautomaation yksi monipuolisimmista anturityypeistä, mutta juuri sen monipuolisuus tekee valinnasta haastavaa. Oikein valittuna optinen anturi tunnistaa kohteita luotettavasti, mittaa etäisyyksiä tarkasti ja mahdollistaa kosketuksettoman tarkastuksen jopa vaativissa tuotantoympäristöissä. Väärin valittuna se aiheuttaa virhetulkintoja, tuotantokatkoksia ja tarpeettomia kustannuksia. Tässä artikkelissa käydään läpi, milloin ja miten optinen anturi kannattaa valita koneautomaatioon.
Optisen anturin valinta ei ole pelkästään tekninen päätös, vaan se kytkeytyy koko tuotantoprosessin vaatimuksiin. Mittausetäisyys, kohteen materiaali, ympäristön valaistus ja vaadittu tarkkuus vaikuttavat kaikki siihen, mikä anturityyppi sopii parhaiten. Ymmärtämällä nämä tekijät etukäteen vältytään kalliilta uusintatilauksilta ja asennusviiveiltä.
Missä olosuhteissa optinen anturi toimii parhaiten
Optinen anturi perustuu valon käyttöön kohteen havaitsemisessa tai mittaamisessa, mikä tekee siitä erityisen vahvan silloin, kun fyysinen kosketus kohteeseen ei ole mahdollista tai toivottavaa. Tuotantolinjoilla, joilla kappaleet liikkuvat nopeasti tai joilla tarkastettava pinta on herkkä, kosketukseton mittaus on usein ainoa järkevä vaihtoehto.
Optinen anturi toimii parhaiten olosuhteissa, joissa kohteen ja anturin välinen etäisyys on vakaa tai ennakoitavissa, valaistus on hallittavissa ja kohteen pinta heijastaa valoa riittävästi. Puhtaissa sisätiloissa, kuten pakkauskoneissa, kokoonpanolinjoilla ja robottisoluissa, optiset anturit ovat usein ensisijainen valinta. Myös kuljettimilla, joissa tuotteiden paikallaolon tarkastus tai laskenta on tarpeen, optinen anturi tarjoaa luotettavan ratkaisun.
Haastavammissa olosuhteissa, kuten voimakkaassa ympäristövalossa, pölyisessä tai kosteassa tilassa tai läpinäkyviä kohteita tarkastettaessa, optisen anturin toiminta edellyttää huolellisempaa suunnittelua. Esimerkiksi infrapuna- tai laserpohjainen ratkaisu voi syrjäyttää näkyvään valoon perustuvan anturin, jos ympäristövalo häiritsee mittausta. Suojausluokka on myös tärkeä tekijä: IP67-luokiteltu anturi kestää roiskeveden ja pölyn, mikä on usein minimivaatimus teollisuusympäristöissä.
Optisten anturien päätyypit ja niiden erot
Optinen anturi on kattotermi, jonka alle mahtuu useita erilaisia teknologioita ja toimintaperiaatteita. Oikean tyypin valinta riippuu siitä, mitä halutaan mitata tai tunnistaa ja millaisessa ympäristössä anturi toimii.
Kamera-anturit ja konenäköjärjestelmät
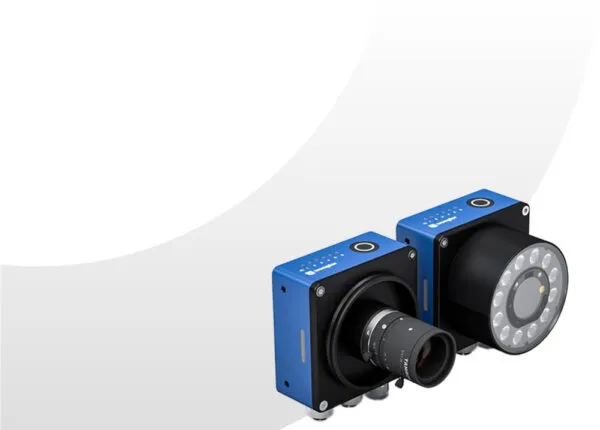
Kamera-anturit, kuten kompaktit konenäköanturit, yhdistävät kameran ja kuva-analytiikan samaan laitteeseen. Ne soveltuvat kohteen tunnistamiseen, muodon ja mittojen tarkastukseen, värien vertailuun sekä tekstien ja koodien lukemiseen. Yksittäinen konenäköanturi on itsenäisesti toimiva laite, kun taas laajempi konenäköjärjestelmä voi koostua useista kameroista, erillisestä keskusyksiköstä ja kohteeseen räätälöidystä valaistuksesta.
Edistyneemmät älykamerat, kuten Wenglor B60-sarjan laitteet, sisältävät neliydinsuorittimen ja tekoälykiihdyttimen, jolloin kamera käsittelee kuvat itse ilman erillistä ulkoista tietokonetta. Tämä mahdollistaa vaativan automaattisen laadunvalvonnan ja robottiohjauksen suoraan kameran sisällä. Auto-Focus-mallit sopivat kohteisiin, joissa etäisyys tarkastettavaan tuotteeseen vaihtelee, kun taas C-Mount-mallit mahdollistavat erilaisten objektiivien käytön erityistä tarkkuutta vaativiin sovelluksiin.
2D- ja 3D-laseranturit
Laseranturit mittaavat kohteen profiilia, muotoa ja pinnanmuotoja kosketuksettomasti. Ne soveltuvat erityisesti tilanteisiin, joissa tarvitaan tarkkaa etäisyyden tai korkeuden mittausta tai kun kohteen geometria on oleellinen tieto laadunvalvonnassa. Kompakti rakenne tekee laserantureista käyttökelpoisia myös ahtaissa asennuspaikoissa ja robottisovelluksissa.
OCR-lukijat ja viivakoodianturit
OCR-pohjaiset konenäköanturit on suunniteltu tekstien, numeroiden ja merkintöjen automaattiseen lukemiseen. Niitä käytetään etikettisisällön tarkastamiseen, sarjanumeroiden lukemiseen ja tuotteiden jäljitettävyyden varmistamiseen. Viivakoodianturit puolestaan tunnistavat erilaisia koodiformaatteja nopeasti ja luotettavasti tuotantolinjoilla.
Kriittiset valintakriteerit optiselle anturille
Optisen anturin valinta alkaa aina sovelluksen vaatimusten tarkalla määrittelyllä. Liian usein anturi valitaan teknisten ominaisuuksien perusteella ilman, että käyttöympäristö ja todellinen mittaustarve on selvitetty riittävän tarkasti.
Työskentelyetäisyys on yksi ensimmäisistä kriteereistä. Kamera-anturin ja tarkastettavan kohteen välinen etäisyys vaikuttaa suoraan siihen, millainen optiikka tarvitaan ja minkä resoluution anturi on riittävä. Automaattitarkennuksella varustetut mallit joustavat vaihteleviin etäisyyksiin, mutta kiinteällä optiikalla varustetut anturit edellyttävät vakiompaa asennusetäisyyttä.
Vaadittu tarkkuus ja resoluutio määrittävät, riittääkö yksinkertaisempi konenäköanturi vai tarvitaanko korkeamman megapikselimäärän kamera tai laserpohjainen mittaus. Pienten poikkeamien tai hienojen pintavirheiden havaitseminen edellyttää korkeampaa resoluutiota kuin esimerkiksi kappaleen paikallaolon tarkastus.
Valaistus on tekijä, jota aliarvioidaan usein. Oikeanlainen valaistus on olennainen osa kamera-anturin toimintaa: se tuo tarkastettavan kohteen muodot, reunat, värit tai merkinnät paremmin esiin. Valaisimen tyyppi, kuten paneeli-, kohde- tai rengasvalaisin, sekä valon väri, kuten valkoinen, punainen, sininen tai infrapuna, valitaan aina sovelluksen mukaan. Väärä valaistus voi tehdä muuten hyvästä anturista epäluotettavan.
Käyttöympäristö ja suojausluokka rajaavat valintaa erityisesti teollisuudessa. Kosteus, pöly, tärinä ja lämpötilavaihtelut asettavat vaatimuksia anturin mekaaniselle kestävyydelle. Myös tiedonsiirtoyhteydet, kuten PROFINET, EtherNet/IP tai EtherCAT, on sovitettava olemassa olevaan automaatiojärjestelmään.
Parametroinnin helppous on käytännön valintakriteeri erityisesti tilanteissa, joissa tuote-erä vaihtuu usein. Anturit, joiden asetuksia voidaan muuttaa ilman ohjelmointiosaamista tai joissa Teach+-toiminto helpottaa uudelleenkalibrointia, vähentävät tuotantoseisokkeja ja alentavat käyttöönottokustannuksia.
Sensorolan asiantuntijat ovat mukana oikean anturin valinnassa projektin alusta lähtien, kartoittaen mittaustavat, asennusolosuhteet ja soveltuvat anturityypit ennen lopullista suositusta.
Yleisimmät virheet optisen anturin valinnassa
Optisen anturin valinnassa tehdään toistuvia virheitä, jotka olisi helppo välttää huolellisemmalla esisuunnittelulla. Tuntemalla yleisimmät sudenkuopat voi säästää merkittävästi sekä aikaa että rahaa.
Valaistuksen laiminlyönti on ehkä yleisin virhe. Anturi valitaan teknisten ominaisuuksien perusteella, mutta valaistusratkaisu jätetään jälkikäteen mietittäväksi. Käytännössä valaistus pitäisi suunnitella samanaikaisesti anturin valinnan kanssa, sillä väärä valaistus voi tehdä muuten sopivasta anturista epäluotettavan.
Ympäristötekijöiden aliarviointi johtaa usein siihen, että anturi toimii testiolosuhteissa moitteettomasti, mutta tuotantoympäristössä esiintyy virhetulkintoja. Ympäristövalo, heijastavat pinnat, pöly tai kosteus voivat kaikki häiritä optisen anturin toimintaa tavalla, jota ei laboratorio-olosuhteissa huomata.
Liian suppea anturityyppi yksinkertaiseen sovellukseen on myös yleinen harha-askel. Monimutkainen konenäköjärjestelmä ei ole aina paras ratkaisu, jos yksinkertaisempi konenäköanturi riittää tehtävään. Toisaalta yksinkertainen anturi valitaan toisinaan kohteeseen, joka oikeasti edellyttäisi laajempaa kuvapohjaista analyysia useammasta kulmasta.
Tiedonsiirtoyhteyksien yhteensopivuuden unohtaminen tulee esiin käyttöönottovaiheessa, kun anturi ei kommunikoi olemassa olevan automaatiojärjestelmän kanssa odotetulla tavalla. Protokollan, kuten PROFINETin tai EtherNet/IP:n, yhteensopivuus on tarkistettava jo valintavaiheessa.
Resoluution ja tarkkuuden sekoittaminen johtaa harhaan erityisesti kamera-anturien kohdalla. Korkea megapikselimäärä ei automaattisesti tarkoita parempaa mittaustarkkuutta, jos optiikka, valaistus tai anturin sijoittelu eivät tue sitä. Tarkkuus on aina järjestelmätason ominaisuus, ei pelkästään kameran spesifikaatio.
Jos optisen anturin valinta tuntuu monimutkaiselta, kannattaa hyödyntää asiantuntija-apua. Ota yhteyttä ja kartoitetaan yhdessä sovellukseesi parhaiten sopiva optinen anturi tai konenäköratkaisu.
Aiheeseen liittyvät artikkelit
- Milloin teollisuuskoneeseen kannattaa asentaa värähtelykytkin?
- Miksi laserianturit ovat yleistyneet prosessiteollisuudessa?
- Miten optiset anturit eroavat toisistaan mittausetäisyydeltään?
- Miten turva-anturit toimivat liikkuvissa työkoneissa?
- Mikä anturitekniikka sopii parhaiten liikkuviin työkoneisiin 2026?