Tuotannon mittaustarkkuus on yksi teollisuusautomaation keskeisimmistä kilpailutekijöistä. Kun kappaleiden toleranssit tiukentuvat ja tuotantotahti kiihtyy, perinteiset menetelmät alkavat pettää juuri siellä, missä tarkkuutta eniten tarvitaan. 3D-konenäkö on muuttanut tätä yhtälöä merkittävästi: se tuo kosketuksettoman, nopean ja toistettavan mittauksen suoraan tuotantolinjalle ilman, että prosessia tarvitsee pysäyttää. Tässä artikkelissa käymme läpi, miten 3D-mittaus rakentuu teknisesti, mitkä tekijät ratkaisevat lopputuloksen laadun ja mitä hyötyjä teknologia tuo konkreettisesti tuotannon suorituskykyyn.
Missä perinteiset mittausmenetelmät jäävät jälkeen
Manuaaliset mittausvälineet ja kontaktimittaus ovat pitkään olleet teollisuuden laadunvalvonnan perusta. Niillä päästään hyvään tarkkuuteen hallituissa olosuhteissa, mutta tuotantolinjan todellisuus asettaa reunaehtoja, joihin nämä menetelmät eivät enää vastaa. Mittaus vaatii fyysisen kosketuksen, se on hidasta ja sen tulos riippuu mittaajan taidoista ja tarkkaavaisuudesta.
Toinen keskeinen rajoite on se, että perinteiset menetelmät mittaavat pisteitä tai yksittäisiä mittoja, eivät kappaleen koko geometriaa. Pinnan muoto, profiili tai epätasaisuus jää helposti havaitsematta, jos mittapiste osuu väärään kohtaan. Tämä on erityisen haastavaa silloin, kun tarkastettavat kappaleet vaihtelevat muodoltaan tai niiden asento kuljettimella ei ole vakio. Konenäkö teollisuudessa ratkaisee juuri tämän ongelman tuottamalla kattavan kuvan koko kohteesta yhdellä mittauskerralla.
Lisäksi manuaalinen tai puoliautomaattinen mittaus on vaikea integroida saumattomasti nopeaan tuotantorytmiin. Näytteenoton varaan rakennettu laadunvalvonta jättää aina tilaa virheille, jotka ehtivät edetä prosessissa ennen kuin ne havaitaan. Reaaliaikainen 3D-mittaus sen sijaan mahdollistaa jokaisen kappaleen tarkastamisen tuotannon aikana.
Miten 3D-konenäkö rakentaa mittausdatan
3D-konenäkö perustuu siihen, että sensorijärjestelmä tuottaa kohteesta kolmiulotteisen pistepilven tai profiilimittauksen, jonka perusteella voidaan laskea kappaleen mitat, muoto ja pinnan geometria. Tähän käytetään useita eri teknologioita, joista profiililaserit ovat yksi yleisimmistä teollisuussovelluksissa.
Profiililaserit ja viivaskannaustekniikka
Profiililaser projisoi kohteelle laserviivan ja mittaa sen muodon kameran avulla. Kun kohde liikkuu anturin ohi, järjestelmä kokoaa yksittäisistä 2D-profiileista täydellisen 3D-pintamallin. Esimerkiksi Wenglor weCat3D MLSL1 -sarjan laseranturit toimivat juuri tällä periaatteella: kompakti rakenne tekee niistä sopivia ahtaisiin asennuspaikkoihin ja robottisoluihin, ja 4 000 Hz:n mittaustaajuus varmistaa, että nopeassakin tuotannossa jokainen yksityiskohta tallentuu tarkasti.
Monikamerajärjestelmät ja usean näkökulman mittaus
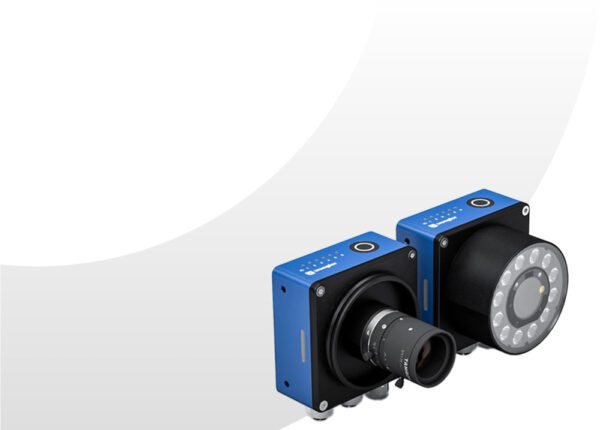
Vaativimmissa sovelluksissa yksittäinen kamera ei riitä. Monikamerajärjestelmät, kuten Wenglor VisionSystem+, mahdollistavat saman kohteen tarkastelun useasta suunnasta samanaikaisesti. Tämä on erityisen arvokasta silloin, kun kappaleen geometria on monimutkainen tai kun yksittäinen kamerakulma jättää osan pinnasta katvealueeseen. Järjestelmä yhdistää eri kameroiden tuottaman datan yhtenäiseksi mittaustulokseksi, mikä parantaa sekä kattavuutta että luotettavuutta.
Kriittiset tekijät tarkan 3D-mittauksen takana
Mittaustarkkuus ei synny pelkästä anturivalinnasta. Se on useiden tekijöiden summa, ja yhdenkin osa-alueen laiminlyönti voi heikentää lopputulosta merkittävästi. Tärkeimmät tekijät ovat valaistus, optiikka, asennusgeometria ja järjestelmän kalibrointi.
Valaistuksen merkitys
Oikeanlainen valaistus on yksi eniten aliarvostetuista tekijöistä konenäköjärjestelmissä. Valaistuksella voidaan korostaa reunoja ja muotoja, paljastaa pintavirheitä tai tasata epätasaisen pinnan heijastuksia. Väärä valaistus tekee hyvästäkin anturista epäluotettavan: kiiltävä pinta voi huijata kameraa, ja riittämätön kontrasti hukuttaa yksityiskohdat. Teollisuusvalaistuksessa käytetään muun muassa paneeli-, kohde- ja rengasvalaisimia sekä eri aallonpituuksia, kuten infrapunaa ja ultraviolettia, eri materiaalien ja pintojen tarkastamiseen.
Anturin sijoittelu ja asennusgeometria
Anturin etäisyys kohteesta, kulma ja suhde kuljetinlinjaan vaikuttavat suoraan mittaustuloksen tarkkuuteen ja toistettavuuteen. Liian lyhyt tai pitkä toimintaetäisyys vie anturin optimaalisen mittausalueensa ulkopuolelle. Asennuksen suunnittelu vaatii aina sovelluksen reunaehtojen, kuten kohteen koon, liikkumisnopeuden ja vaadittavan resoluution, huolellista kartoitusta ennen lopullista valintaa.
Kalibrointi ja referenssidatan hallinta
Järjestelmän kalibrointi varmistaa, että mitatut arvot vastaavat todellisia fyysisiä mittoja. Referenssikuvan tai referenssiprofiilin avulla järjestelmä tunnistaa poikkeamat ja osaa erottaa hyväksyttävän vaihtelun todellisesta viasta. Tämä on erityisen tärkeää silloin, kun samalla linjalla ajetaan useita eri tuotetyyppejä.
Mitä 3D-konenäkö tarkoittaa tuotantolinjan suorituskyvylle
3D-mittauksen integrointi tuotantolinjalle muuttaa laadunvalvonnan luonnetta perustavanlaatuisesti. Mittaus siirtyy jälkikäteisestä tarkastuksesta reaaliaikaiseksi prosessinohjauksen osaksi. Jokainen kappale tarkastetaan tuotannon aikana, ja poikkeama havaitaan välittömästi ennen kuin se ehtii monistua seuraavaan tuotantovaiheeseen.
Tämä vaikuttaa suoraan hylkyprosenttiin, materiaalihäviöihin ja uudelleentyön määrään. Kun virhe tunnistetaan heti, sen korjauskustannus on murto-osa siitä, mitä se olisi loppuvaiheen tarkastuksessa tai asiakkaalla havaittuna. Lisäksi automaattinen tarkastus vapauttaa henkilöstöä rutiinitehtävistä vaativampaan työskentelyyn.
3D-konenäkö mahdollistaa myös prosessidatan keräämisen pitkällä aikavälillä. Mittaushistoria paljastaa trendejä, kuten työkalun kulumisesta johtuvan mittapoikkeaman kasvun, ennen kuin se ylittää toleranssin. Tämä ennakoiva tieto tukee kunnossapidon suunnittelua ja tuotannon jatkuvaa kehittämistä.
Anturin valinta 3D-konenäkösovellukseen
Oikean anturin valinta 3D-konenäkösovellukseen edellyttää sovelluksen vaatimusten tarkkaa määrittelyä. Mittausalue, toimintaetäisyys, tarvittava resoluutio, kohteen materiaali ja pinnan ominaisuudet sekä asennusympäristön rajoitteet vaikuttavat kaikki siihen, mikä anturi soveltuu parhaiten. Kompromisseja ei kannata tehdä tarkkuuden kustannuksella, sillä alimitoitettu järjestelmä ei pysty lunastamaan sille asetettuja odotuksia.
Anturin valinnassa kannattaa lähteä liikkeelle sovelluksen kriittisimmästä vaatimuksesta. Jos kohde on pieni ja asennus ahdas, profiililaserin kompakti rakenne on ratkaiseva etu. Jos tarkastettava pinta on monimutkainen tai kohteen kulma vaihtelee, monikamerajärjestelmä voi olla ainoa luotettava ratkaisu. Myös älykkäät yksittäiskamerat, kuten B60-sarjan anturit, voivat kattaa laajan kirjon sovelluksia silloin, kun tarvitaan itsenäisesti toimivaa, helposti parametroitavaa ratkaisua ilman erillistä ohjausjärjestelmää.
Sensorolalla on yli kolmen vuosikymmenen kokemus anturiratkaisujen valinnasta ja käyttöönotosta suomalaisessa teollisuudessa. Autamme kartoittamaan sovelluksen vaatimukset ja löytämään teknisesti sopivimman ratkaisun, olitpa sitten suunnittelemassa uutta tuotantosolua tai päivittämässä olemassa olevaa laadunvalvontajärjestelmää. Lisätietoja oikean anturin valinnasta löydät palvelusivultamme, tai voit tutustua Wenglor-tuotevalikoimaamme tarkemmin.
Haluatko selvittää, mikä 3D-konenäköratkaisu sopii parhaiten omaan sovellukseesi? Ota yhteyttä asiantuntijoihimme ja kartoitetaan yhdessä tarpeisiisi sopivin anturiratkaisu.
Aiheeseen liittyvät artikkelit
- Miten tunnistaa että tärinäkytkin on vikaantunut tai toimii väärin?
- Milloin teollisuuskoneeseen kannattaa asentaa värähtelykytkin?
- Miten optinen anturi valitaan prosessiteollisuuden vaativiin olosuhteisiin?
- Optiset anturit teollisuuden tarkkaan mittaukseen
- Optiset anturit oikeaan kohteeseen asiantuntijan valitsemana