Konenäkö on yksi teollisuusautomaation nopeimmin kehittyvistä teknologia-alueista. Tuotantolinjoilla, robottisoluissa ja laadunvalvonnassa tarvitaan yhä tarkempaa ja luotettavampaa visuaalista mittausta, ja siksi kysymys 2D- ja 3D-konenäön eroista nousee esiin yhä useammassa suunnitteluprojektissa. Molemmilla lähestymistavoilla on omat vahvuutensa, ja oikea valinta riippuu aina sovelluksen asettamista vaatimuksista.
Tässä artikkelissa käydään läpi, miten 2D- ja 3D-konenäköjärjestelmät toimivat käytännössä, mitä eroja niillä on mittaustavaltaan ja soveltuvuudeltaan sekä millä perusteilla teknologiaa kannattaa valita teollisuusympäristöön.
Miten 2D-konenäkö toimii käytännössä
2D-konenäkö perustuu tasokuvaan, jonka kamera tallentaa kohteesta ylhäältä, sivulta tai muusta kiinteästä kuvakulmasta. Järjestelmä analysoi kuvan pikselidataa ja vertaa sitä ennalta määritettyihin kriteereihin tai referenssikuvaan. Tämän pohjalta se tekee johtopäätöksiä kohteen sijainnista, muodosta, väristä tai merkinnöistä.
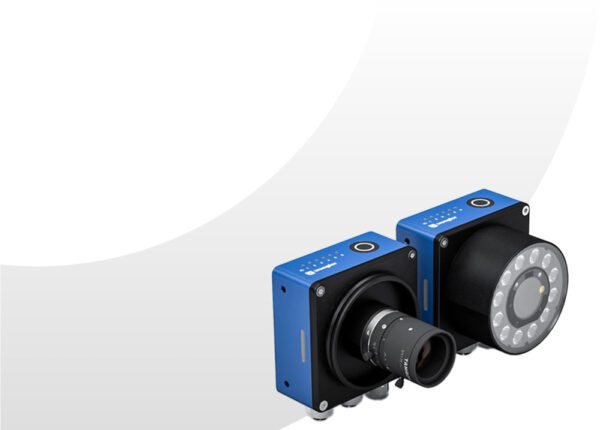
Käytännön sovelluksissa 2D-konenäkö soveltuu erinomaisesti tasaisten tai tunnetun muotoisten kappaleiden tarkastamiseen. Tyypillisiä käyttökohteita ovat viivakoodien ja tekstimerkintöjen lukeminen, tuotteiden laskenta kuljettimilla, värien vertailu sekä muodon ja ulkomittojen tarkastus. Esimerkiksi kompaktit konenäköanturit, kuten Wenglor WeQube Smart tai weQubeVision, pystyvät suorittamaan tällaisia tarkastuksia itsenäisesti ilman erillistä ulkoista tietokonetta, mikä yksinkertaistaa järjestelmäarkkitehtuuria merkittävästi.
2D-järjestelmän vahvuus on sen yksinkertaisuus ja nopeus. Kuvankäsittely on laskennallisesti kevyttä, joten mittaustaajuudet voivat olla erittäin korkeita. Tämä tekee 2D-konenäöstä luontevan valinnan nopeille tuotantolinjoille, joilla kappaleet ovat geometrialtaan yksinkertaisia ja tarkastettavat ominaisuudet löytyvät kappaleen pinnalta.
3D-konenäön tuoma lisäulottuvuus mittaukseen
3D-konenäkö lisää mittaukseen syvyystiedon, jota tasokuva ei pysty tuottamaan. Sen sijaan että järjestelmä tallentaa vain kohteen pintakuvan, se rakentaa kolmiulotteisen profiilin kappaleen muodosta, korkeudesta ja pinnan vaihteluista. Tämä mahdollistaa sellaisten ominaisuuksien mittaamisen, jotka jäisivät 2D-kuvauksessa kokonaan piiloon.
Profiililaserit 3D-mittauksen perustana
Yksi yleisimmistä 3D-konenäköratkaisuista teollisuudessa on profiililaser, joka lähettää viivamaisen laservalon kohteen pintaan ja tallentaa heijastuneen profiilin. Kun kappale liikkuu anturin ohi, yksittäisistä profiileista muodostuu kattava kolmiulotteinen kuva. Wenglorin weCat3D-laseranturit toimivat juuri tällä periaatteella: MLSL1-sarja on suunniteltu kompakteihin asennustiloihin ja robottisovelluksiin, ja se pystyy mittaamaan metallien, muovien, puun ja kankaan pintaprofiileja kosketuksettomasti.
3D-mittauksen avulla voidaan havaita esimerkiksi pinnan epätasaisuudet, korkeusvaihtelut, kappaleen käyryys tai muodonmuutokset, jotka eivät näy tasokuvassa lainkaan. Tämä tekee 3D-konenäöstä erityisen arvokkaan vaativassa laadunvalvonnassa, profiilien mittauksen ja robottiohjauksen sovelluksissa.
Monikameraiset 3D-järjestelmät
Vaativimmissa kohteissa yksittäinen kamera tai laseranturi ei välttämättä riitä. Monikameraiset konenäköjärjestelmät, kuten Wenglor VisionSystem+, yhdistävät useita kameroita yhteen keskusyksikköön ja mahdollistavat saman kohteen tarkastelun useasta suunnasta samanaikaisesti. Tällöin voidaan rakentaa kattava 3D-malli kohteesta myös silloin, kun kappaleen asento tai sijainti vaihtelee.
Keskeiset erot 2D- ja 3D-järjestelmien välillä
Tärkein ero 2D- ja 3D-konenäön välillä on mittausdatan ulottuvuus. 2D-järjestelmä tuottaa pikselikuvan, josta voidaan analysoida kohteen sijainti, väri, muoto ja merkinnät tasossa. 3D-järjestelmä lisää tähän korkeustiedon, jolloin mittaus kattaa kappaleen koko geometrian kolmessa ulottuvuudessa.
Käytännön eroavaisuudet näkyvät erityisesti seuraavissa tekijöissä:
- Mittauksen kohde: 2D soveltuu pintatarkastuksiin, merkintöihin ja tasaisten kappaleiden mittaukseen. 3D mahdollistaa korkeuden, syvyyden ja pinnanmuotojen analysoinnin.
- Laskennallinen vaativuus: 3D-data on huomattavasti raskaampaa käsitellä, mikä asettaa vaatimuksia prosessointiteholle ja järjestelmän arkkitehtuurille.
- Asennustila ja optiikka: 3D-laseranturit, kuten weCat3D MLSL1, on suunniteltu kompakteiksi ja keveiksi, joten ne sopivat myös ahtaisiin robottisoluihin. 2D-kamerat ovat usein vielä yksinkertaisempia asentaa.
- Valaistuksen merkitys: 2D-konenäössä oikea valaistus on ratkaisevan tärkeä, sillä koko analyysi perustuu pintakuvaan. 3D-laseranturit ovat usein vähemmän riippuvaisia ulkoisesta valaistuksesta, koska ne käyttävät omaa laseria mittaukseen.
- Kustannustaso: 3D-ratkaisut ovat tyypillisesti 2D-järjestelmiä kalliimpia, mutta tarjoavat mittausinformaatiota, jota 2D-teknologia ei pysty tuottamaan.
On tärkeää huomata, että 2D ja 3D eivät ole toistensa kilpailijoita vaan toisiaan täydentäviä teknologioita. Monissa sovelluksissa paras ratkaisu voi yhdistää molempia lähestymistapoja samaan järjestelmään.
Konenäköteknologian valinta teollisuusympäristössä
Oikean konenäköteknologian valinta lähtee aina sovelluksen konkreettisista vaatimuksista. Keskeisiä kysymyksiä ovat: Mitä ominaisuuksia kappaleesta täytyy mitata? Kuinka nopeasti tuotanto liikkuu? Millainen on asennusympäristö? Tarvitaanko pelkkä tunnistus vai tarkka geometrinen mittaus?
Jos sovellus vaatii pinnanmuotojen analysointia, korkeuden mittausta tai kappaleen 3D-profiilin rakentamista, 3D-konenäkö on luonteva lähtökohta. Jos taas riittää tuotteen tunnistaminen, merkintöjen lukeminen tai muodon tarkastus tasossa, 2D-järjestelmä voi olla tehokkaampi ja kustannuksiltaan edullisempi ratkaisu. Käyttöympäristö, työskentelyetäisyys, vaadittu tarkkuus ja integrointi muuhun automaatioon vaikuttavat kaikki lopulliseen valintaan.
Konenäköjärjestelmän valinnassa kannattaa myös huomioida koko järjestelmän kokonaisuus: pelkkä kamera tai anturi ei yksin riitä, vaan mukaan kuuluvat optiikka, valaistus, ohjelmisto ja liitännät muuhun tuotantojärjestelmään. Ammattimainen lähestymistapa tarkoittaa, että nämä kaikki arvioidaan yhdessä ennen lopullista päätöstä. Me Sensorolalla olemme mukana tässä prosessissa alusta asti, kartoitamme tarpeet ja autamme löytämään sovellukseen parhaiten sopivan koneautomaation anturin kokonaisratkaisuna.
Haluatko selvittää, kumpi teknologia sopii paremmin omaan sovellukseesi? Tutustu oikean anturin valintaan tai ota yhteyttä asiantuntijoihimme niin katsotaan yhdessä tarpeisiisi sopiva ratkaisu.